Robot

Robot

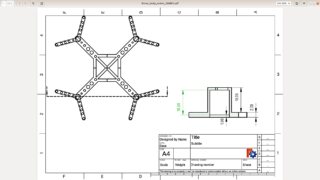
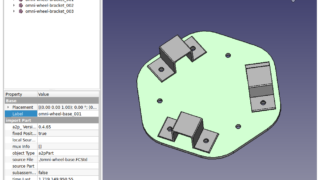
Design omni-wheel body and motor bracket by FreeCAD

This article shows the design principle of the body and the motor bracket. Used FreeCAD for the design of the actual pa...
Robot
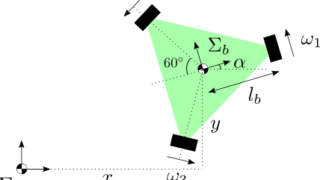
Wheel and motor selection for omni-wheel robot

The articles in the past explain the following. Introduction of the dynamics of an omni-wheel robotLQR controller im...
Control

オムニロボ + 倒立振子システムをpythonでアニメーション描画する

はじめに 今回 python でアニメーションを作成する方法をリサーチするにあたって気づきましたが、意外とこういう題材を扱っている記事は少ないみたいです。おそらく制御工学を本業でやっている研究者の方や学生さんは matlab を使う...
Control

オムニロボ + 倒立振子システムのシミュレーション with LQR Controller

運動方程式導出の記事に引き続き、シミュレーションを行っていきます。本記事は、物理パラメータの選定・制御則構築・数値シミュレーション等について解説していきます。 はじめに 前回と同様、今回もソースコードはこちらを参照していただけ...
Control

オムニホイールロボットで倒立振子システムを作る構想:運動方程式の導出

オムニホイールロボット上で倒立振子の安定化をしてみたいと思い、本記事を執筆しています。今回は運動方程式の導出とシステムの線形化までです。 背景 大学のときにドローン上での三次元倒立振子の研究をやっていました。以下、当時の動画で...
Robot

ROS + gazebo環境でオムニホイールロボットを動かしてみる

前回の記事で,gazebo環境でのオムニホイールロボットのシミュレーションを行いました.本記事では,ROS + gazebo環境でシミュレーションを行っていきます! それにしてもROSの基本動作の理解にかなり時間がかかりました.この...
Robot

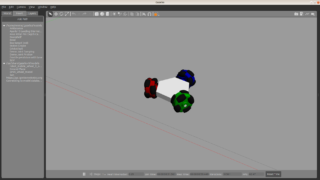
gazeboによる,オムニホイール型ロボットのシミュレーション環境構築

AI関連の勉強をしたいと思い,前回は卓球動画をOpenPoseで解析する記事を書きました.次は深層強化学習への理解を深めたいと思っていて,オムニホイール型ロボットを深層強化学習で制御したいと思っています.そこで,まずはシミュレーション環境...
Robot

FreeCADによるドローン設計(2回目:小型化・モータ固定・アセンブリ・推定質量の計算)

以前DMM.makeに発注して到着したドローンのフレームを見て,たくさん改善点があるなと思いました. 改善点を並べてみると以下のようになります. モータとモーターブラケットの間隔が広い(モータがぶかぶかになっている)全...
Robot

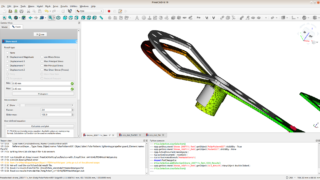
FreeCADのFEM解析によるドローンの設計見直し

以前この記事でDMM.makeに発注したドローンのフレームが届いたのですが,フレームがふにゃふにゃである等,いくつか改善すべき点がありました.それらを以下に列挙します. モータとモーターブラケットの間隔が広い(モータがぶかぶかになっ...
Robot

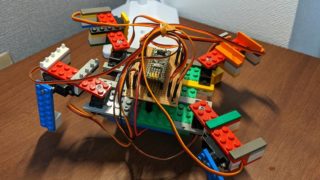
レゴとarduino nanoで四足歩行ロボットを作る

今年のGWはコロナの影響でなかなか外に出られなかったので,この期間に昔から作ってみたかった四足歩行ロボットを作ってみました. ハード製作に疎い自分がいかにしてロボットを簡単に作るかということを考えると,持っているレゴブロックを使って...