二足歩行ロボットを製作するために、モータ選定をしていきます。
観点としては以下を挙げておきます。
- ROBO-ONE Light 出場要件を満たす
- なるべく小さくて軽い機体にする
- 強化学習でも使えるモータを選定する
ハードウェア仕様比較表
| メーカー | モータ | 重量・サイズ(mm) | 動作電圧 | 公称トルク(kgf·cm) | 最高速度(deg/s) | モータ種類 | 参考価格(税込) | システム同定済みモデル |
|---|---|---|---|---|---|---|---|---|
| ROBOTIS | XL330-M288-T | 18g / 20×34×26 | 3.7〜6.0V | 5.3(ストール・5V) | 618(5V) | コアード | 4,070円 | BAM M1〜M6 |
| ROBOTIS | XC330-M288-T | 23g / 20×34×26 | 3.7〜6.0V | 9.5(ストール・5V) | 486(5V) | コアレス | 11,132円 | DexSafe(論文値) |
| 近藤科学 | KRS-3302 ICS | 26.4g / 32.5×26×26 | 6.0〜7.4V | 6.7(最大・7.4V) | 375(7.4V) | コアード | 4,180円 | 未確認 |
| 近藤科学 | KRS-3304R2 ICS | 33.7g / 32.5×26×26 | 6.0〜7.4V | 13.9(最大・7.4V) | 545(7.4V) | コアレス | 9,680円 | 未確認 |
| Futaba | RS204MD | 12g / 27.9×16×23.9 | 3.7〜6.0V | 2.1(最大・5V) | 316(5V) | コアード | 7,150円 | 未確認 |
| Futaba | RS318CD | 19g / 35.8×19.6×25 | 6.0〜8.4V | 5.5(最大・7.4V) | 375(7.4V) | コアード | 4,180円 | 未確認 |
| Unitree | YS-342026-S288 | 19.5g / 20×34×26 | 6.4〜12.6V | 6.1(ストール・12.6V) | 約945(12.6V) | ブラシレス | 国内価格未確認 | 未確認 |
| FEETECH | STS3215-C001 | 55g / 45.2×24.7×35 | 4.0〜7.4V | 19.5(ストール・7.4V) | 313(7.4V) | コアード | 3,200円 | BAM M1〜M6(7.4V版) |
システム同定済みのモデルがあり、軽くて小さいという観点から ROBOTIS の XL330-M288-T がよさそうです。
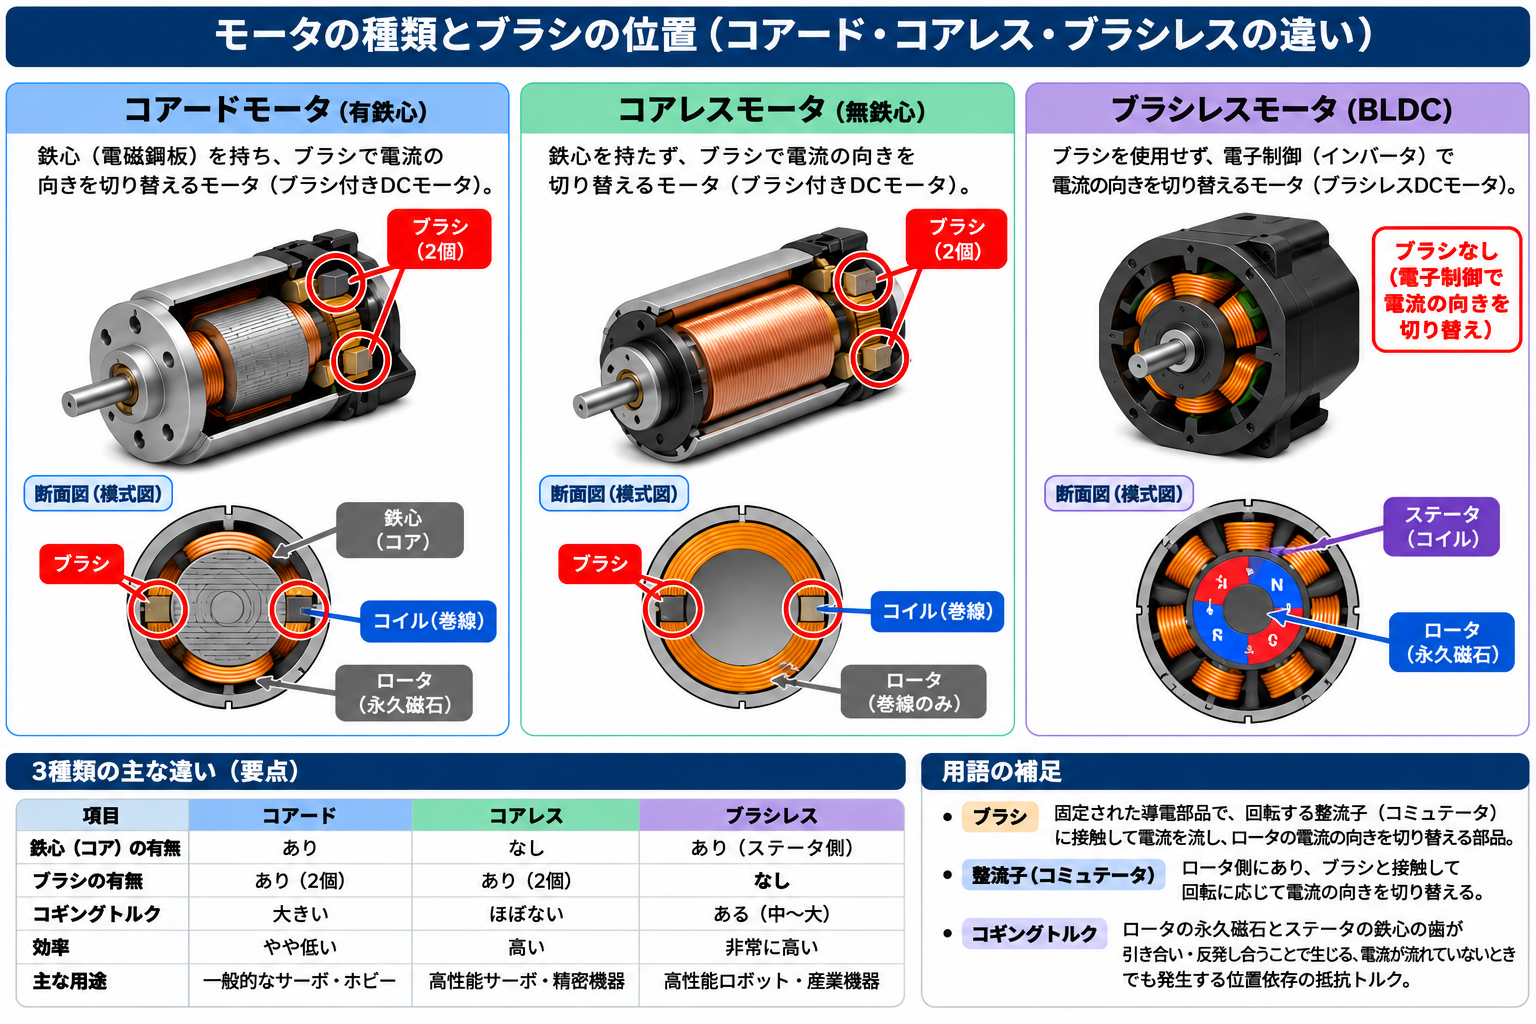
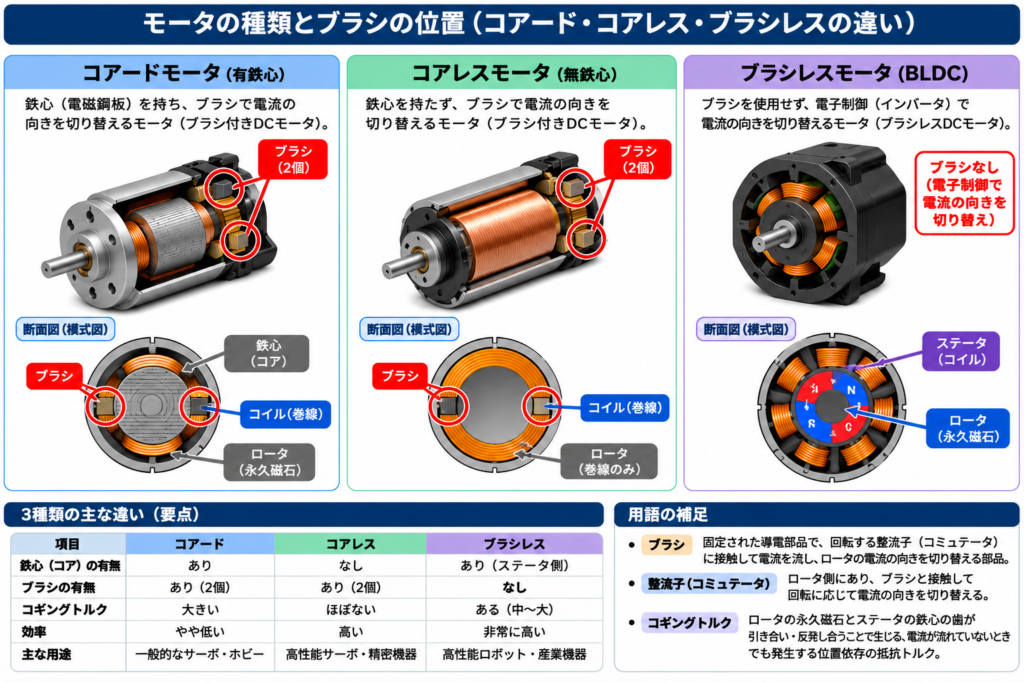
コアード、コアレス、ブラシレスの比較は以下をご覧ください。
通信方式・フィードバック比較表
| モータ | 通信方式 | 本体同士の直接接続(コネクタ) | 角度 | 速度 | 電流 | 温度 | 電流制御 | Meridian LITEとの互換性 |
|---|---|---|---|---|---|---|---|---|
| XL330-M288-T | DYNAMIXEL Protocol 2.0/TTL半二重 | ✅ 2ポート・JST EH(EHR-03) | ✅ | ✅ | ✅ | ✅ | ❌ | ✅ DXL2対応コードあり |
| XC330-M288-T | DYNAMIXEL Protocol 2.0/TTL半二重 | ✅ 2ポート・JST EH(EHR-03) | ✅ | ✅ | ✅ | ✅ | ✅ | ✅ DXL2対応コードあり |
| KRS-3302 ICS | ICS3.6/TTL半二重 | ✅ 2ポート・JST ZH(ZHR-3) | ✅ | ❌ | ❌ | ❌ | ❌ | ✅ ICS対応コードあり |
| KRS-3304R2 ICS | ICS3.6/TTL半二重 | ✅ 2ポート・JST ZH(ZHR-3) | ✅ | ❌ | ✅ | ✅ | ❌ | ✅ ICS対応コードあり |
| RS204MD | Futabaコマンド方式/TTL半二重 | ✅ 2ポート・ADH | ✅ | ✅ | ✅ | ✅ | ❌ | ⚠️ 専用対応が必要 |
| RS318CD | Futabaコマンド方式/TTL半二重 | ✅ 2ポート・ADH | ✅ | ✅ | ✅ | ✅ | ❌ | ⚠️ 専用対応が必要 |
| YS-342026-S288 | Unitree独自プロトコル/TTL半二重 | ⚠️ マルチポイントバス対応・コネクタ型番と2ポート構造は未確認 | ✅ | ✅ | ❌* | ✅ | ✅ トルク指令対応 | ⚠️ 専用対応が必要 |
| STS3215-C001 | FEETECH独自プロトコル/TTL半二重 | ✅ 2ポート・5264-3P | ✅ | ✅ | ✅ | ✅ | ❌ | ⚠️ 専用対応が必要 |
各種データを取得できること、Meridian LITE との互換性を考えても、XL330-M288-T が現段階で最も良い候補と言えそうです。
まとめ
今回は、自作二足歩行ロボットに際してモータの選定をしました。XL330-M288-T を購入する予定です!

コメント