前回記事では Isaac Sim / Isaac Lab の環境構築についてお話しました。
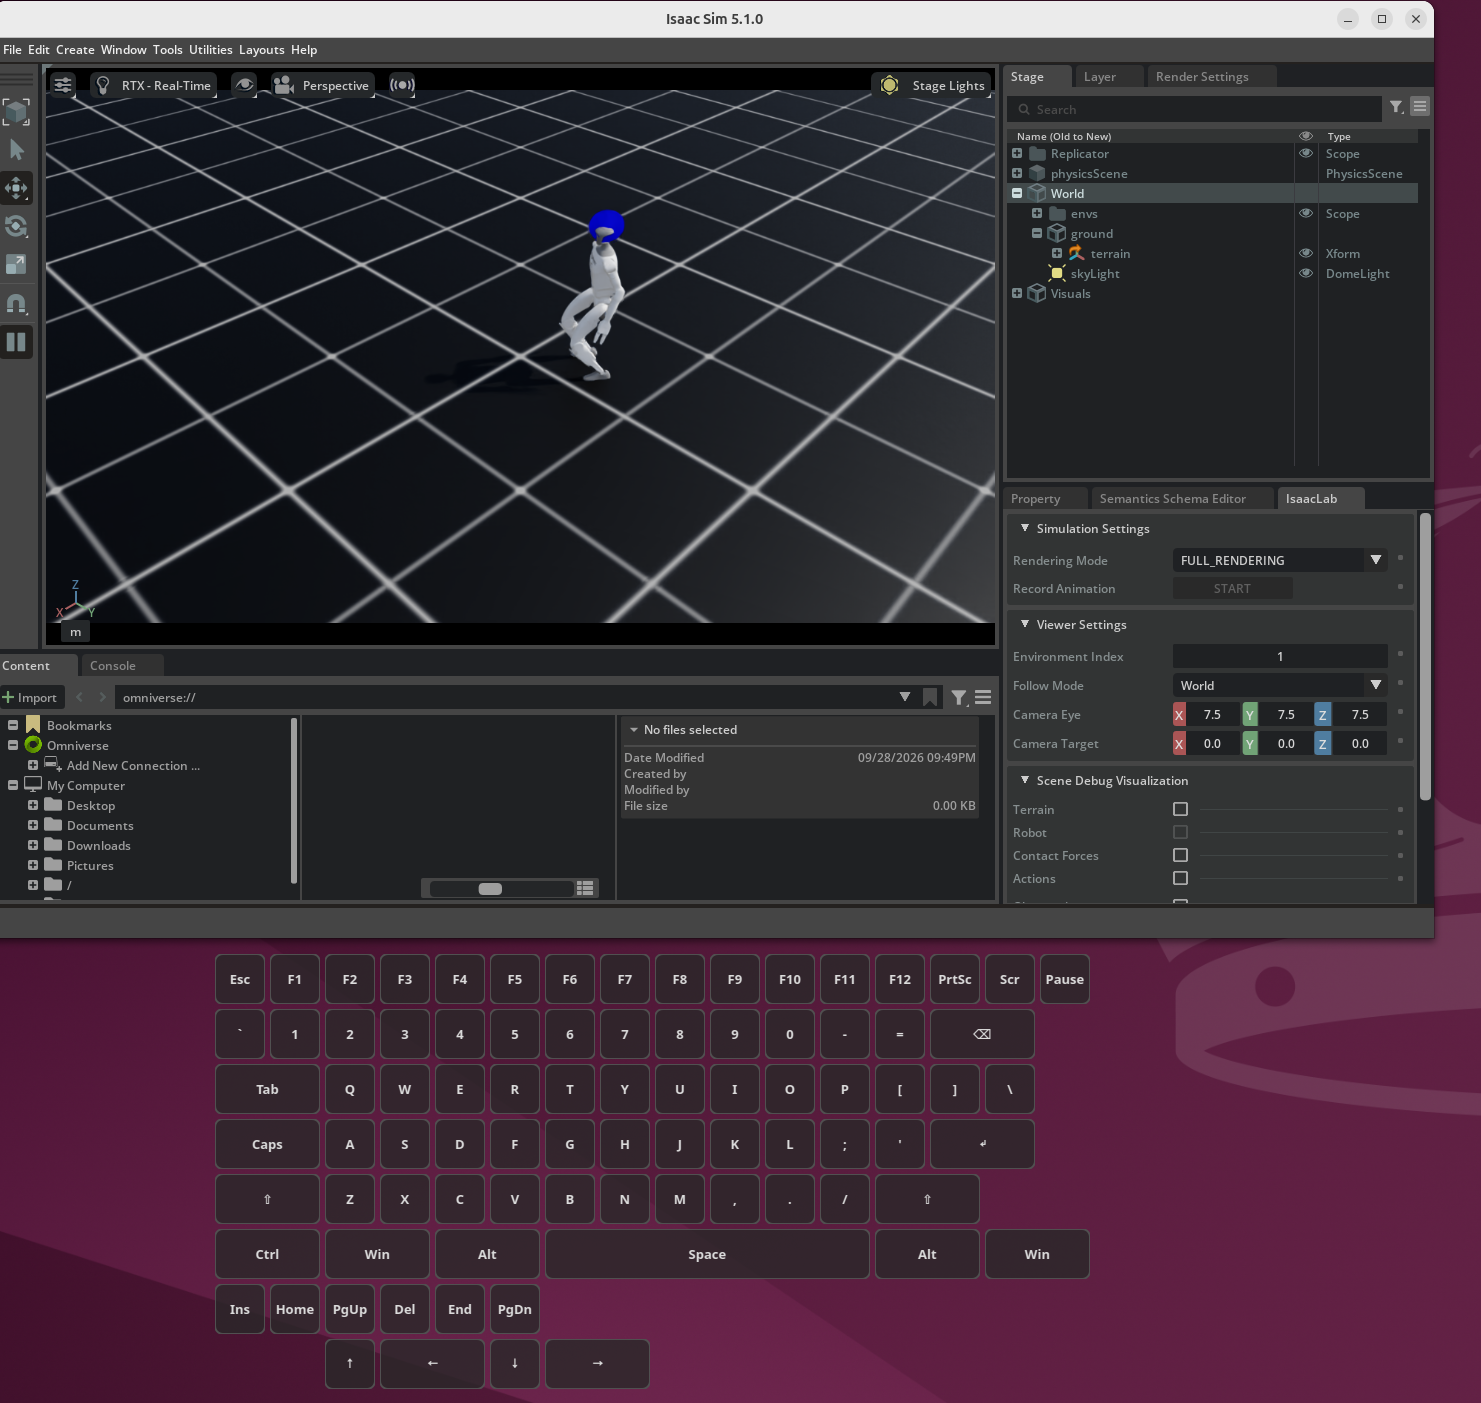
今回は同 simulation にて、ロボットを keyboard で操作します。使用する repository はこちらで、0.0.1 の release version を使います。
git clone git@github.com:remmaTech12/humanoid.git
git checkout 0.0.1
動画のとおりですが、上ボタンを押すと前、左右のボタンで横歩き、z で時計回り、x で反時計回りの歩行をします。下ボタンを押すと後ろ向きに歩き出すはずですが、動画のように倒れてしまいます。
後ろ歩きの歩行を改善できるように policy を変えていくのを、次のチャレンジとしていきたいと思います!
ちなみにこの keyboard の表示には NeoKBOverlay というソフトを使っています。
まとめ
- keyboard によって所望の方向に歩き出す操作ができるようになった
- 後ろ歩きで倒れてしまうので、改善が必要
コメント